Relativité du mouvement
Systèmes et référentiels
En physique, un système est l’objet
ou l’ensemble d’objets étudiés.
Définir un système correspond donc à tracer
une frontière entre ce qui nous intéresse
et son environnement.
Exemples : une balle, un marteau,
une voiture, la Lune, le système solaire...
Une fois qu’on a défini le système, il manque encore quelque chose d’important pour pouvoir
décrire son mouvement…
Le référentiel !
Qui bouge ?
Par rapport à qui ?
Pour décrire un mouvement de manière non ambigüe,
il faut se placer dans un référentiel.
Le référentiel, c’est l’observateur du mouvement.
On le munit d’un repère spatial qui se déplace avec l’observateur et d’un repère temporel (une horloge).
Exemples de référentiels :
- le référentiel terrestre, lié au sol (dans notre exemple de trains, on peut imaginer un arbre).
- le référentiel du train où se trouve la croix verte
(ce que voit un passager immobile de ce train). - le référentiel de l'autre train (ce que voit un passager immobile dans l'autre train).
- le référentiel géocentrique
(pour étudier le mouvement
d'un satellite par exemple).
Un passager est assis dans un train qui roule.
Est-il en mouvement ?
- Oui
- Non
- Ça dépend du référentiel
Remarque : un passager immobile par rapport au train n'est pas immobile dans le référentiel terrestre si le train avance... Le mouvement est relatif !
Est-ce que le parachutiste remonte
lorsqu’il ouvre son parachute ?
La question est mal posée
(car ambigüe : par rapport à qui
est-il censé remonter ?).
Meilleure question :
Dans quel référentiel le parachutiste remonte-il ?
Petite énigme :
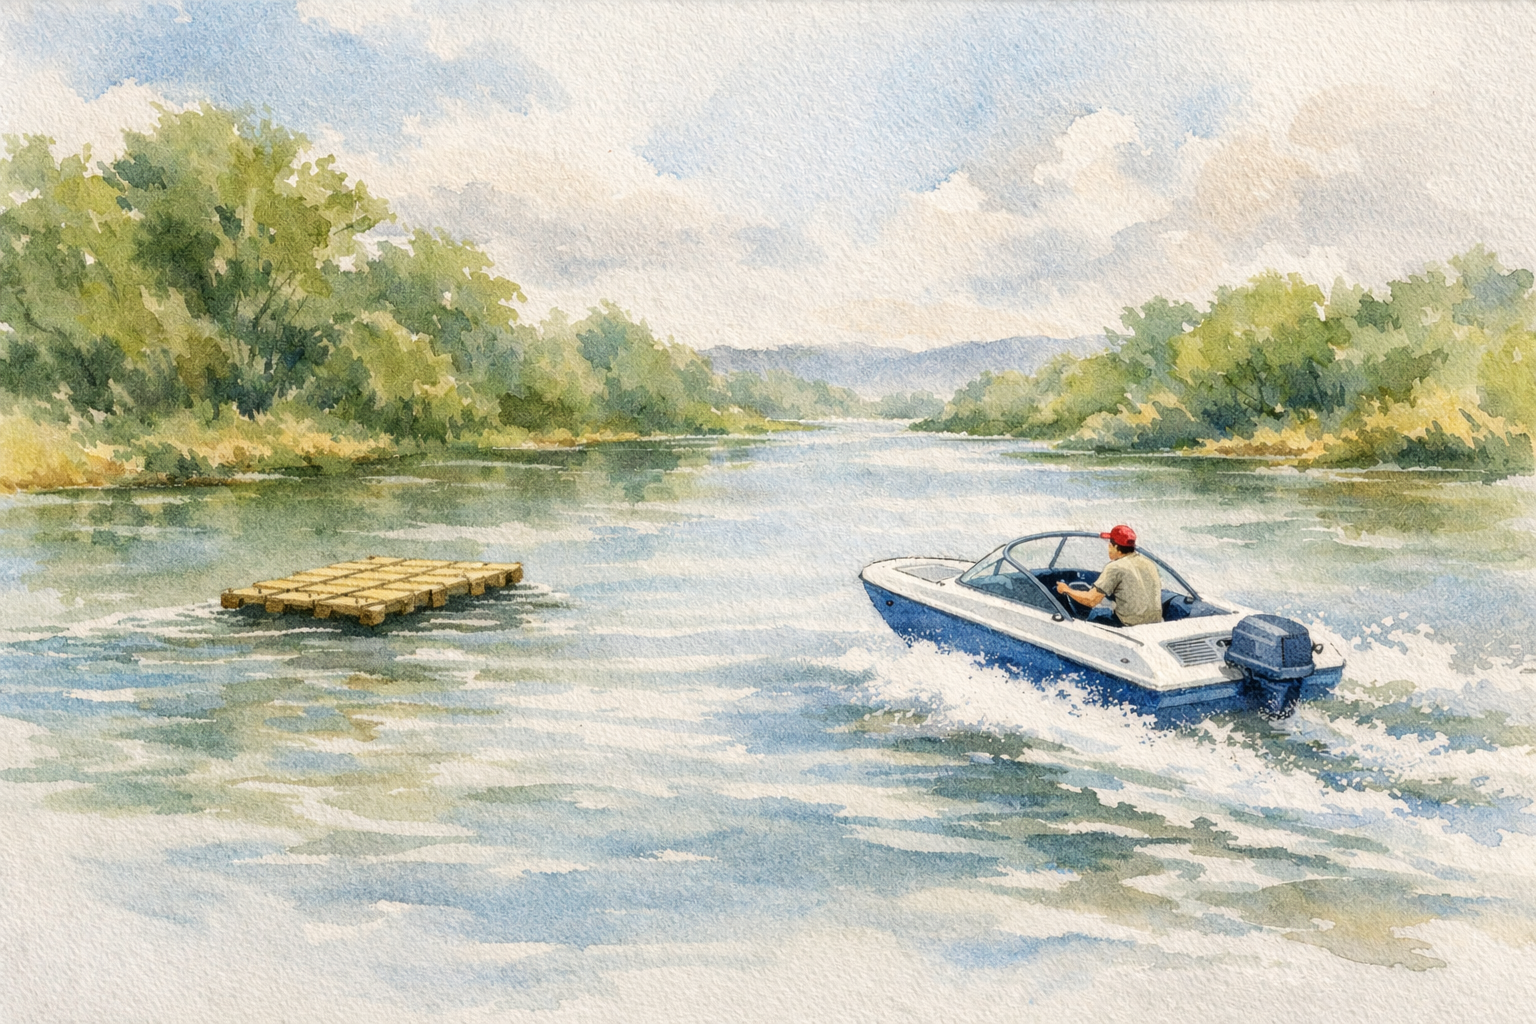
Une demi-heure après avoir dépassé le radeau,
le bateau fait demi-tour.
Il recroise le radeau 3 km en aval
du premier croisement.
On suppose que le bateau avance à vitesse
constante par rapport à la rivière.
Quelle est la vitesse du courant ?
- 1,5 km/h
- 3 km/h
- 6 km/h
- Impossible sans la vitesse du bateau
Plaçons-nous dans le référentiel de l’eau :
le radeau y est immobile et le bateau
s’éloigne puis revient à la même vitesse.
30 min aller, donc 30 min retour :
le bateau recroise le radeau 1 h après l'avoir dépassé.
Pendant cette heure, le radeau a dérivé de 3 km
avec le courant : $v = \pu{3 km/h}$.
Description d’un mouvement
Une fois qu’on a choisi le système et le référentiel,
il nous reste à décrire le mouvement.
Pour ça, on a besoin de :
- sa trajectoire
- sa vitesse
La trajectoire d’un point, dans un référentiel d’étude donné, correspond à la courbe formée par l’ensemble des positions successivement occupées par ce point au cours de son mouvement.
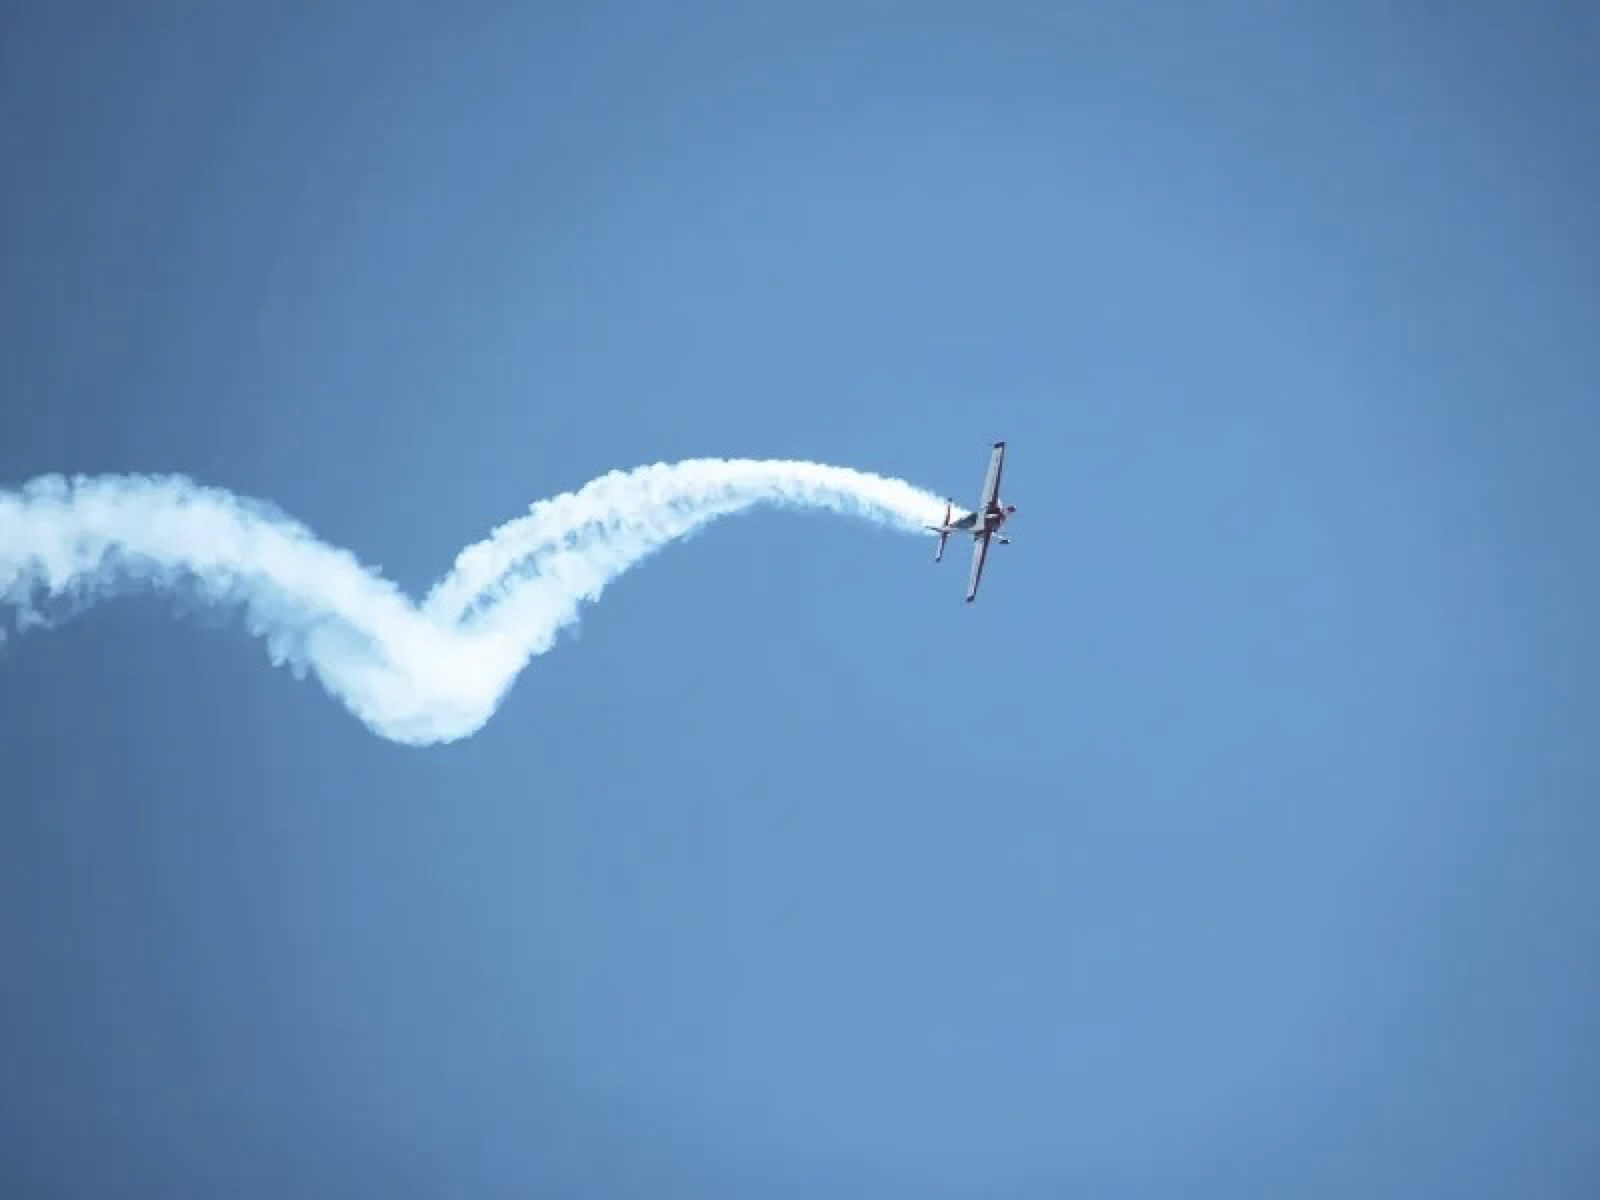
Deux types de mouvements :
- mouvement de translation :
tous les points du système ont une trajectoire identique (superposable) - mouvement de rotation autour d'un axe fixe :
tous les points du système (sauf ceux situés sur l'axe) ont pour trajectoire un cercle centré sur l'axe
La plupart des mouvements
sont une combinaison des deux :
une translation d'ensemble
+ une rotation propre
Rq :
La rotation d'un objet libre se fait toujours
autour du centre de masse du système.
Le centre de masse est ainsi le point du système
qui a la trajectoire la plus simple puisque sa trajectoire est celle que tous les autres points auraient
si le mouvement était une pure translation.
Pour simplifier, on réduit souvent
le système étudié à son centre de masse.
Mais on perd alors l’information sur sa rotation
(c’est le prix à payer pour la simplicité).
Dorénavant, on étudiera surtout
des systèmes réduits à un point.
Certaines trajectoires pour ce point
portent un nom particulier :
- rectiligne si la trajectoire forme une droite,
- circulaire si la trajectoire forme un cercle,
- curviligne ou quelconque dans les autres cas.
Déplacement et vitesse
La vitesse est un élément essentiel
de la description d’un mouvement.
Mais plutôt que de se contenter de sa seule valeur,
ne pourrait-on pas aussi avoir accès
à sa direction et son sens ?
On introduit alors
🥁le vecteur vitesse.
Pour définir le vecteur vitesse, on va avoir besoin
du vecteur déplacement $\textstyle \overrightarrow{\mathrm{MM’}}$.
où $\Delta t$ est la durée pour aller de $\mathrm M$ à $ \mathrm M'$
Le vecteur vitesse moyenne $\vec{v}_\mathrm{moy}$
est donc défini comme le vecteur :
- de même direction que $\textstyle \color{#00AB8E}\overrightarrow{\mathrm{MM'}}$,
- de même sens que $\textstyle \color{#00AB8E}\overrightarrow{\mathrm{MM'}}$,
- et de norme $v_\mathrm{moy}$ donnée par : $\color{#FFD932} v_\mathrm{moy}=\frac{\mathrm{MM'}}{\Delta t}$
Dans le Système international d’unités (SI) :
- $\mathrm{MM'}$ est mesuré en $\text{m}$
- $\Delta t$ est mesuré en $\text{s}$
- et donc $v_\mathrm{moy}$ est donnée en $\pu{m*s-1}$
Une coureuse boucle un tour de piste de 400 m
en 80 s et revient à son point de départ.
Que vaut la norme de son vecteur vitesse moyenne ?
- $\pu{5 m/s}$
- $\pu{0 m/s}$
- $\pu{80 m/s}$
- $\pu{400 m/s}$
Son vecteur déplacement $\overrightarrow{\mathrm{MM'}}$ est nul :
elle est revenue à son point de départ !
(Sa vitesse moyenne « le long du parcours »,
elle, vaut bien 400 / 80 = 5 m/s.)
Comment tracer un vecteur vitesse ?
Problème :
Cette définition ne dit pas grand chose
de la vitesse au point $M$ à l’instant $t$.
Pour passer du vecteur vitesse moyenne entre $\mathrm M$ et $\mathrm M’$ au vecteur vitesse en $\mathrm M$, $\vec{v}$, on rapproche le plus possible $\mathrm M’$ de $\mathrm M$ le long de la trajectoire.
Si la vitesse $v$ est constante
le long de la trajectoire,
le mouvement est dit uniforme.
Si le mouvement est rectiligne,
$\vec{v}$ reste colinéaire à $\vec{v}_\mathrm{moy}$,
et s’il est en plus uniforme,
on a $\vec{v} = \vec{v}_\mathrm{moy}$ à tout instant
(le vecteur vitesse est constant).
Vitesse et trajectoire
dépendent du référentiel
Quelle est la trajectoire du “rebondeur”
dans le référentiel du tracteur ?
Et dans le référentiel terrestre ?
Et que peut-on dire de la composante horizontale
de sa vitesse (la vitesse de son ombre sur le sol)
dans ces deux référentiels ?
Quelle est la trajectoire du boulet
dans le référentiel du pick-up ?
Et dans le référentiel terrestre ?
Et que peut-on dire de la composante horizontale
de sa vitesse (la vitesse de son ombre sur le sol)
dans ces deux référentiels ?